پالس PWM چیست؟
۲۰ آبان ۱۴۰۵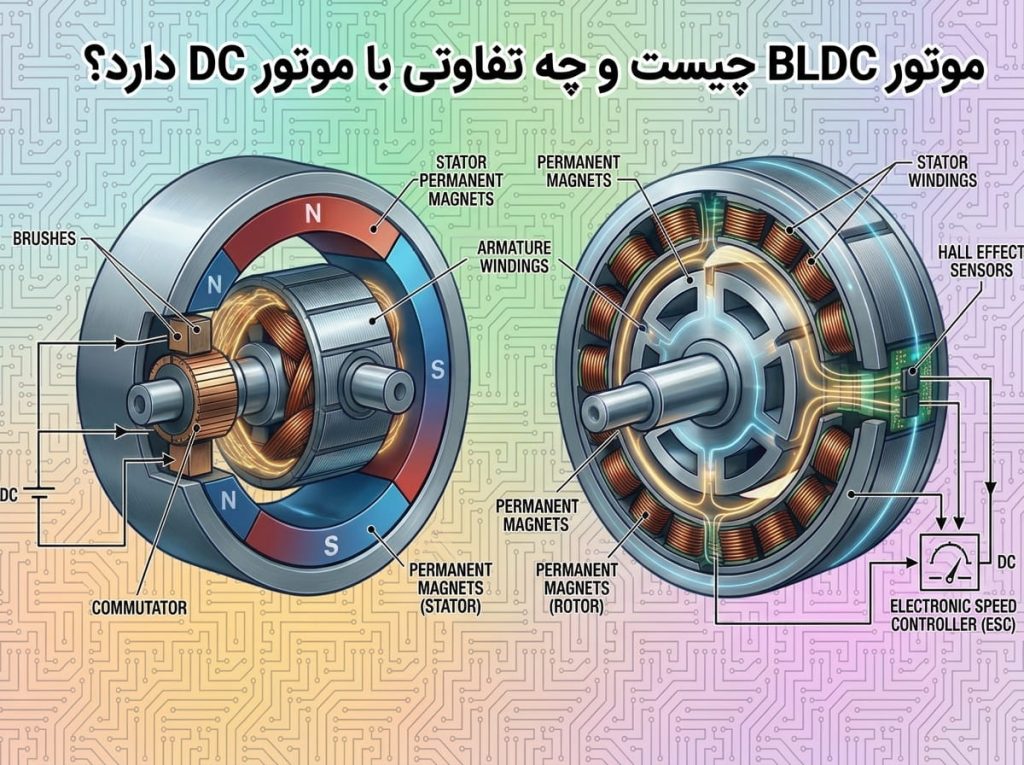
موتور BLDC چیست و چه تفاوتی با موتور DC دارد؟
مقدمه؛ تفاوت موتور BLDC و DC چیست؟
موتورهای DC و BLDC هر دو با استفاده از انرژی الکتریکی جریان مستقیم، انرژی الکتریکی را به انرژی مکانیکی و حرکت دورانی تبدیل میکنند؛ اما تفاوت اصلی آنها در ساختار و روش ایجاد میدان مغناطیسی دوار است. در موتور DC جاروبکدار (Brushed DC)، کموتاتور و جاروبکها وظیفه تغییر جهت جریان سیمپیچهای روتور را بر عهده دارند. در مقابل، موتور BLDC یا Brushless DC فاقد جاروبک و کموتاتور مکانیکی است و تغییر جریان سیمپیچهای استاتور توسط یک مدار الکترونیکی به نام درایور موتور انجام میشود.
حذف جاروبکها در موتور BLDC باعث کاهش استهلاک مکانیکی، کاهش نیاز به تعمیر و نگهداری و امکان دستیابی به سرعتهای بالاتر میشود. از طرف دیگر، این موتورها برای کارکرد صحیح به درایور الکترونیکی نیاز دارند و طراحی سیستم کنترل آنها پیچیدهتر است. بنابراین انتخاب بین موتور DC و BLDC به عواملی مانند نوع کاربرد، محدوده سرعت، گشتاور موردنیاز، هزینه، شرایط کاری و دقت کنترل بستگی دارد.
در این مقاله، ابتدا ساختار و نحوه عملکرد هر دو موتور را بررسی میکنیم، سپس روشهای کنترل آنها را توضیح میدهیم و در نهایت با مقایسه ویژگیها، مزایا و محدودیتها، به شما کمک میکنیم موتور و درایور مناسب کاربرد خود را انتخاب کنید.
موتور DC چیست و چگونه کار میکند؟
موتور DC یا موتور جریان مستقیم، ماشینی الکتریکی است که انرژی الکتریکی جریان مستقیم را به انرژی مکانیکی تبدیل میکند. در این مقاله، منظور از موتور DC در مقایسه با BLDC، موتور DC جاروبکدار با تحریک آهنربای دائم (PMDC) است؛ هرچند موتورهای DC انواع دیگری نیز دارند.
ساختار موتور DC جاروبکدار
ساختار داخلی یک موتور دی سی جاروبکدار در شکل۱ نشان داده شده است:
شکل۱: ساختار داخلی موتور دی سی جاروبکدار
مهمترین اجزای یک موتور DC جاروبکدار عبارتاند از:
- استاتور (Stator): بخش ثابت موتور است که میدان مغناطیسی را ایجاد میکند. این میدان میتواند توسط آهنربای دائم یا سیمپیچ میدان تولید شود.
- روتور یا آرمیچر (Rotor/Armature): بخش چرخان موتور است که سیمپیچهای آرمیچر روی آن قرار دارند.
- کموتاتور (Commutator): مجموعهای از قطعات مسی عایقشده است که به سیمپیچهای روتور متصل میشوند و جهت جریان سیمپیچها را هنگام چرخش تغییر میدهند.
- جاروبکها (Brushes): معمولاً از جنس گرافیت یا ترکیبات کربنی هستند و جریان الکتریکی را از مدار خارجی به کموتاتور منتقل میکنند.
- محور و یاتاقانها: وظیفه نگهداری محور و انتقال حرکت مکانیکی را بر عهده دارند.
نحوه عملکرد موتور DC
با اعمال ولتاژ DC به دو سر موتور، جریان از طریق جاروبکها و کموتاتور وارد سیمپیچهای روتور میشود. عبور جریان از سیمپیچهایی که در میدان مغناطیسی استاتور قرار دارند، نیروی الکترومغناطیسی ایجاد میکند. این نیرو باعث تولید گشتاور و چرخش روتور میشود. با چرخش روتور، موقعیت سیمپیچها نسبت به میدان مغناطیسی استاتور تغییر میکند. در همین زمان، کموتاتور به کمک جاروبکها جهت جریان سیمپیچهای آرمیچر را تغییر میدهد تا گشتاور در جهت موردنظر باقی بماند. در نتیجه، موتور میتواند بهصورت پیوسته بچرخد.
برای درک بهتر نحوهی عمکرد موتور DC شکل ساده زیر را در نظر بگیرید. در شکل۲ از یک استاتور ساده تنها با یک قطب N و S استفاده شده است(قطب N با رنگ قرمز و قطب S با رنگ آبی). همچنین روتور را به صورت یک تک سیم پیچ در نظر گرفتهایم. با اتصال سیم پیچ روتور به یک منبع تغذیه دی سی جریان از طریق جاوربکها وارد کموتاتور شده و سپس وارد سیم پیچ روتور میشود. عبور جریان از سیم پیچ روتور باعث تولید یک آهنربا با دو قطب N و S در روتور میشود. اکنون روتور شروع به حرکت میکند به گونهای که قطب N روتور به سمت قطب S استاتور و قطب S روتور به سمت قطب N استاتور حرکت خواهد کرد.
در مرحله۲ روتور نزدیک به ۹۰ درجه چرخیده اما همچنان جهت جریان در سیم پیچ تغییر نکرده است. دقیقا در حالتی که روتور ۹۰ درجه بچرخد میدان مغناطیسی روتور و استاتور هم راستا شده و گشتاور صفر میشود. اکنون باید روتور متوقف شود و حرکت نکند. اما نقش کلیدی و مهم را اکنون سیستم جاروبک-کموتاتور ایفا خواهد کرد. به خاطر انرژی جنبشی روتور، روتور اندکی بیشتر از ۹۰ درجه خواهد چرخید! به محض عبور زاویه روتور از ۹۰ درجه جهت جریان در سیم پیچ به کمک سیستم جاروبک-کموتاتور عوض شده و در نتیجه جهت قطب N و S در روتور نیز عوض خواهد شد. اکنون حرکت ادامه مییابد و از آنجایی که قطب N روتور مقابل قطب N استاتور قرار گرفته نیروی دافعه باعث ادامه حرکت خواهد شد. این فرآیند تکرار شده و یک حرکت پیوسته ایجاد میکند.
شکل۲: نحوهی عملکرد موتور DC جاروبکدار به صورت ساده
کنترل سرعت موتور DC چگونه انجام میشود؟
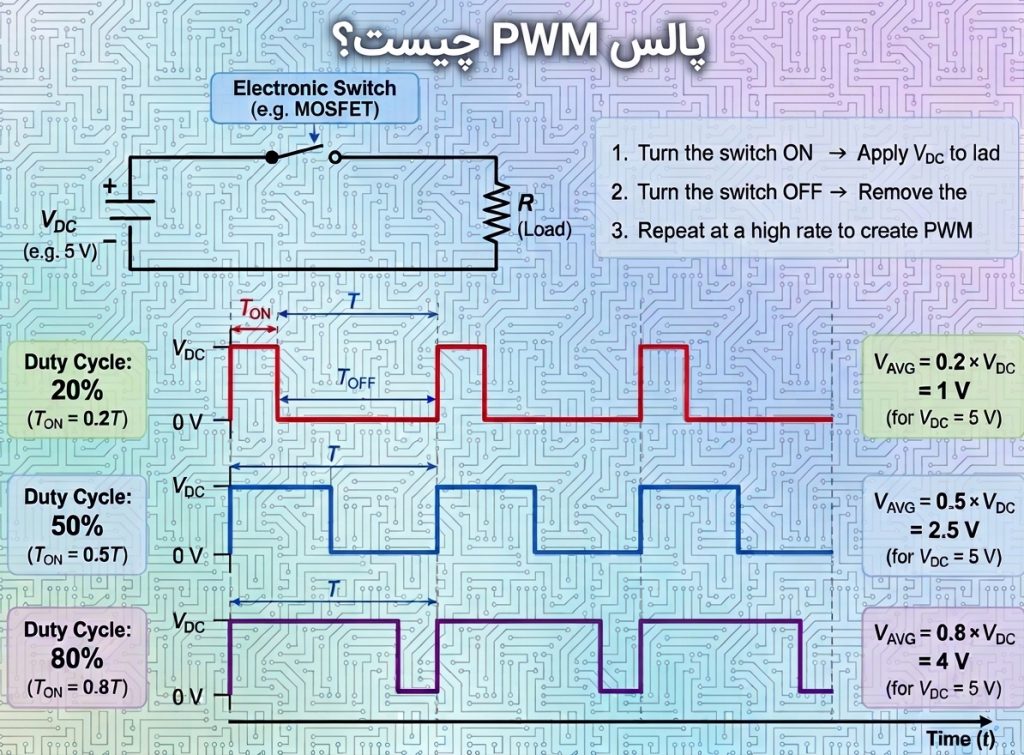
سرعت موتور DC جاروبکدار را میتوان با تغییر ولتاژ متوسط اعمالشده به آرمیچر(روتور) کنترل کرد. یکی از رایجترین روشها، استفاده از مدولاسیون پهنای پالس یا PWM است.
برای آشنایی بیشتر به مدولاسیون پهنای پالس مقاله پالس PWM چیست؟ را مطالعه کنید.
در روش PWM، ولتاژ تغذیه با فرکانس مشخص بین دو سطح روشن و خاموش سوئیچ میشود. با تغییر Duty Cycle یا نسبت زمان روشن بودن کلید به دوره تناوب، ولتاژ متوسط اعمالشده به موتور تغییر میکند.
در یک مدار سوئیچینگ ساده، ولتاژ متوسط را میتوان بهصورت تقریبی با رابطه زیر بیان کرد:
Vavg = D × VDC
که در آن:
- Vavg: ولتاژ متوسط اعمالشده به موتور
- D: دیوتی سایکل، بین صفر تا یک
- VDC: ولتاژ منبع تغذیه
این رابطه برای یک ساختار ساده PWM و با فرض شرایط ایدهآل بیان شده است. در مدارهایی مانند H-Bridge، ولتاژ متوسط موتور به روش کلیدزنی، جهت ولتاژ و مسیر گردش جریان نیز وابسته است.
موتور BLDC چیست و چگونه کار میکند؟
موتور BLDC مخفف عبارت Brushless DC Motor و به معنای موتور جریان مستقیم بدون جاروبک است. این موتور نوعی ماشین سنکرون آهنربای دائم است که برخلاف موتور DC جاروبکدار، در آن سیمپیچها روی استاتور قرار دارند و آهنرباهای دائم روی روتور نصب شدهاند.
در موتور BLDC، کموتاسیون یا تغییر وضعیت جریان سیمپیچها بهجای جاروبک و کموتاتور مکانیکی، توسط مدار الکترونیکی انجام میشود. به همین دلیل، این موتورها به یک درایور الکترونیکی نیاز دارند که زمانبندی و نحوه تحریک فازهای موتور را کنترل کند.
ساختار موتور BLDC
مهمترین اجزای موتور BLDC عبارتاند از:
- استاتور (Stator): بخش ثابت موتور است که از هسته ورقهورقه آهنی و سیمپیچهای مسی تشکیل میشود. سیمپیچها معمولاً در سه فاز A، B و C قرار دارند.
- روتور (Rotor): بخش متحرک موتور است که آهنرباهای دائم روی آن نصب شدهاند. تعداد قطبهای مغناطیسی روتور به طراحی موتور بستگی دارد.
- سنسور موقعیت روتور: در موتورهای سنسوردار، معمولاً از سنسورهای Hall برای تشخیص موقعیت روتور استفاده میشود.
- یاتاقانها و محور: وظیفه نگهداری و انتقال توان مکانیکی را بر عهده دارند.
- درایور الکترونیکی: مدار قدرت و کنترل است که جریان فازهای موتور را متناسب با موقعیت روتور کنترل میکند.
نحوه عملکرد موتور BLDC
در موتور BLDC، با عبور جریان از سیمپیچهای استاتور، میدان مغناطیسی ایجاد میشود. این میدان با میدان مغناطیسی آهنرباهای دائم روتور برهمکنش میکند و گشتاور لازم برای چرخش روتور را به وجود میآورد.
برای تداوم چرخش، باید جریان سیمپیچهای استاتور در زمان مناسب تغییر کند. این فرآیند که کموتاسیون الکترونیکی (Electronic Commutation) نام دارد، توسط درایور موتور انجام میشود.
در یک موتور BLDC سهفاز با روش کنترل ششمرحلهای، در هر مرحله معمولاً دو فاز به منبع مثبت و منفی متصل میشوند و فاز سوم بدون تحریک مستقیم باقی میماند. با تشخیص موقعیت روتور، درایور وضعیت کلیدهای قدرت را تغییر میدهد تا میدان مغناطیسی استاتور در جهت مناسب حرکت کند.
به این ترتیب، میدان مغناطیسی دوار ایجادشده در استاتور، روتور را به دنبال خود میچرخاند.
تفاوت ساختار موتور BLDC و DC
مهمترین تفاوت ساختاری موتور DC جاروبکدار و BLDC، محل قرارگیری سیمپیچها و آهنرباها و همچنین روش کموتاسیون آنها است.
در موتور DC جاروبکدار، سیمپیچها روی روتور قرار دارند و جریان از طریق جاروبک و کموتاتور به آنها منتقل میشود. اما در موتور BLDC، سیمپیچها روی استاتور قرار گرفتهاند و روتور معمولاً از آهنرباهای دائم تشکیل شده است.
جدول مقایسه ساختار موتور DC و BLDC
| ویژگی | موتور DC جاروبکدار | موتور BLDC |
|---|---|---|
| محل سیمپیچها | روتور | استاتور |
| محل آهنرباها در نوع آهنربای دائم | استاتور | روتور |
| جاروبک | دارد | ندارد |
| کموتاتور مکانیکی | دارد | ندارد |
| روش کموتاسیون | مکانیکی | الکترونیکی |
| تعداد سیمهای اتصال متداول | ۲ سیم | معمولاً ۳ فاز قدرت |
| نیاز به درایور الکترونیکی | برای کنترل ساده الزامی نیست | ضروری است |
| سنسور موقعیت روتور | معمولاً نیاز ندارد | بسته به روش کنترل ممکن است لازم باشد |
| نگهداری | نیازمند بررسی و تعویض جاروبک | معمولاً کمتر |
نکته مهم این است که تعداد سیمهای اتصال موتور BLDC به نوع طراحی آن بستگی دارد. برای مثال، برخی موتورها علاوه بر سه سیم قدرت، سیمهای سنسور Hall یا سنسور دما نیز دارند.
روشهای کنترل موتور DC
موتورهای DC جاروبکدار از نظر کنترل، ساختار نسبتاً سادهای دارند. برای کاربردهای مختلف میتوان از روشهای متفاوتی استفاده کرد.
۱. کنترل سرعت با تغییر ولتاژ
یکی از سادهترین روشهای کنترل سرعت موتور DC، تغییر ولتاژ تغذیه است. با افزایش ولتاژ آرمیچر، سرعت موتور افزایش مییابد و با کاهش آن، سرعت کمتر میشود.
البته رابطه سرعت و ولتاژ کاملاً مستقل از بار نیست؛ زیرا با افزایش بار، جریان آرمیچر و افت ولتاژ مقاومت سیمپیچ تغییر میکند. به همین دلیل، برای کنترل دقیقتر سرعت معمولاً از فیدبک سرعت استفاده میشود.
۲. کنترل سرعت با PWM
در روش PWM، ولتاژ تغذیه با فرکانس مشخص به موتور اعمال و قطع میشود. تغییر دیوتی سایکل باعث تغییر ولتاژ متوسط و در نتیجه تغییر سرعت موتور میشود.
مزیت این روش نسبت به کنترل خطی ولتاژ، راندمان بالاتر مدار کنترل است؛ زیرا کلید قدرت در حالت روشن یا خاموش کار میکند و تلفات آن در حالت ایدهآل کمتر است.
۳. کنترل جهت چرخش با مدار H-Bridge
برای تغییر جهت چرخش موتور DC باید جهت جریان آرمیچر تغییر کند. یکی از رایجترین روشها، استفاده از مدار H-Bridge است.
این مدار معمولاً از چهار کلید قدرت تشکیل میشود. با فعال کردن جفت کلیدهای مناسب، قطبیت ولتاژ دو سر موتور تغییر میکند و جهت چرخش موتور معکوس میشود.
مدار H-Bridge علاوه بر کنترل جهت، امکان کنترل سرعت با PWM و در برخی توپولوژیها امکان ترمز الکتریکی و گردش مجدد جریان موتور را نیز فراهم میکند.
۴. کنترل جریان و گشتاور موتور DC
در موتور DC آهنربای دائم، گشتاور موتور در شرایط کاری متعارف تقریباً متناسب با جریان آرمیچر است:
T = Kt × Ia
که در آن:
- T: گشتاور موتور
- Kt: ثابت گشتاور موتور
- Ia: جریان آرمیچر
بنابراین با اندازهگیری و کنترل جریان آرمیچر میتوان گشتاور موتور را کنترل کرد. این روش در کاربردهایی که کنترل گشتاور اهمیت دارد، مانند سیستمهای کشش، تجهیزات صنعتی و مکانیزمهای حرکتی، بسیار کاربردی است.
روشهای کنترل موتور BLDC
کنترل موتور BLDC نسبت به موتور DC جاروبکدار پیچیدهتر است؛ زیرا در آن وظیفه کموتاسیون بر عهده مدار الکترونیکی قرار دارد. روش کنترل انتخابشده تأثیر مستقیمی بر راندمان، ریپل گشتاور، صدای موتور، عملکرد در سرعت پایین و پیچیدگی درایور دارد.
روشهای کنترل موتور BLDC را میتوان از چند دیدگاه بررسی کرد. برای مثال، Six-Step و FOC به روش تحریک و کنترل جریان مربوط هستند، در حالی که سنسوردار و بدونسنسور به روش تشخیص موقعیت روتور اشاره دارند. بنابراین این دستهبندیها کاملاً جایگزین یکدیگر نیستند و میتوانند با هم ترکیب شوند.
۱. کنترل Six-Step یا کموتاسیون ششمرحلهای
روش Six-Step که با نام Six-Step Commutation یا Trapezoidal Control نیز شناخته میشود، یکی از رایجترین روشهای کنترل موتور BLDC است.
در این روش، یک دور الکتریکی موتور به شش بخش تقسیم میشود. در هر بخش، وضعیت تحریک فازهای موتور تغییر میکند. در حالت متداول، دو فاز فعال هستند و فاز سوم بدون تحریک مستقیم باقی میماند.
در یک موتور سهفاز، این فرآیند با استفاده از شش وضعیت مختلف کلیدهای قدرت انجام میشود.
ویژگیهای کنترل Six-Step:
- ساختار کنترلی نسبتاً ساده
- نیاز محاسباتی کمتر نسبت به FOC
- پیادهسازی آسانتر در بسیاری از میکروکنترلرها
- مناسب برای بسیاری از کاربردهای عمومی و اقتصادی
- امکان ایجاد ریپل گشتاور و نویز صوتی بیشتر نسبت به کنترل سینوسی و FOC، بهخصوص در برخی نقاط کاری
در این روش، برای تعیین زمان مناسب تغییر وضعیت فازها باید موقعیت روتور مشخص شود. این کار میتواند با سنسورهای Hall یا روشهای بدونسنسور انجام شود.
۲. کنترل سنسوردار (Sensored Control)
در روش سنسوردار، موقعیت روتور با استفاده از سنسورهای فیزیکی اندازهگیری میشود. یکی از رایجترین روشها، استفاده از سه سنسور Hall است.
این سنسورها با تشخیص موقعیت قطبهای مغناطیسی روتور، سیگنالهایی تولید میکنند که درایور با استفاده از آنها زمان مناسب کموتاسیون را تشخیص میدهد.
مزایای کنترل سنسوردار:
- تشخیص موقعیت روتور حتی در حالت سکون
- راهاندازی مطمئنتر در سرعتهای پایین
- امکان کنترل بهتر در شرایط بارگذاری و راهاندازی
- سادهتر شدن تشخیص موقعیت در روش Six-Step
محدودیتها:
- نیاز به سیمکشی اضافی
- افزایش هزینه و پیچیدگی مکانیکی
- احتمال بروز خطا در سنسورها یا اتصالات آنها
- محدودیت دمایی و محیطی برخی سنسورها
۳. کنترل بدون سنسور (Sensorless Control)
در روش Sensorless، برای تشخیص موقعیت روتور از سنسور فیزیکی استفاده نمیشود. در عوض، درایور با اندازهگیری ولتاژ و جریان فازها و استفاده از الگوریتمهای تخمین موقعیت، وضعیت روتور را محاسبه میکند.
یکی از روشهای رایج در کنترل Six-Step بدون سنسور، اندازهگیری نیروی ضد محرکه یا Back-EMF است.
هنگامی که روتور میچرخد، در سیمپیچهای موتور ولتاژی القا میشود که با نام Back-EMF شناخته میشود. در روش متداول Zero Crossing، عبور ولتاژ Back-EMF از نقطه مرجع تشخیص داده میشود و زمان کموتاسیون بعدی تخمین زده میشود.
مزایای کنترل بدون سنسور:
- حذف سنسورهای موقعیت
- کاهش تعداد سیمهای اتصال
- کاهش هزینه و پیچیدگی مکانیکی
- مناسب برای بسیاری از کاربردهای با سرعت متوسط و بالا
محدودیتهای کنترل بدون سنسور:
- راهاندازی در سرعت صفر دشوارتر است.
- در روش Back-EMF، تشخیص موقعیت در سرعتهای بسیار پایین محدودیت دارد.
- در شرایط تغییر ناگهانی بار، تخمین موقعیت ممکن است دشوارتر شود.
- کیفیت عملکرد به الگوریتم تخمین و طراحی درایور وابسته است.
البته Sensorless فقط به روش Back-EMF محدود نیست. روشهایی مانند Sliding Mode Observer، Luenberger Observer و تخمینگرهای مبتنی بر PLL نیز برای تخمین موقعیت و سرعت استفاده میشوند. همچنین در برخی طراحیها از روش تزریق سیگنال فرکانس بالا (High-Frequency Injection) برای تخمین موقعیت در سرعتهای بسیار پایین یا نزدیک به صفر استفاده میشود.
۴. کنترل سینوسی (Sinusoidal Control)
در روش کنترل سینوسی، جریان فازهای موتور بهصورت تقریبی سینوسی کنترل میشود. در مقایسه با Six-Step، تغییر جریان فازها نرمتر است و در بسیاری از شرایط میتوان ریپل گشتاور و نویز صوتی را کاهش داد.
در این روش، درایور با توجه به موقعیت الکتریکی روتور، جریان مرجع هر فاز را تعیین میکند و با استفاده از PWM جریان موردنظر را در سیمپیچها ایجاد میکند.
این روش به اطلاعات مناسب از موقعیت روتور نیاز دارد و میتواند بهصورت سنسوردار یا با استفاده از الگوریتمهای تخمین موقعیت پیادهسازی شود.
۵. کنترل FOC یا Field Oriented Control
روش FOC یکی از پیشرفتهترین روشهای کنترل موتورهای سهفاز سنکرون، از جمله موتورهای BLDC و PMSM است.
در این روش، جریانهای سهفاز موتور با استفاده از تبدیلهای ریاضی به یک دستگاه مختصات چرخان تبدیل میشوند تا کنترل مؤلفههای جریان به شکل مستقلتری امکانپذیر شود.
در کنترل FOC معمولاً دو مؤلفه جریان با نامهای Id و Iq کنترل میشوند:
- Id: مؤلفه جریان در راستای شار مغناطیسی روتور
- Iq: مؤلفه جریان عمود بر شار مغناطیسی که در شرایط متعارف، نقش اصلی را در تولید گشتاور دارد.
در موتورهای آهنربای دائم سطحی (SPM)، در بسیاری از شرایط کاری، مقدار مرجع Id نزدیک صفر انتخاب میشود و گشتاور عمدتاً از طریق کنترل Iq تنظیم میشود. البته در موتورهای آهنربای دائم داخلی (IPM) و شرایطی مانند تضعیف میدان، کنترل Id نیز اهمیت پیدا میکند.
ساختار کلی کنترل FOC
یک سیستم FOC معمولاً از دو حلقه کنترلی تشکیل شده است:
- حلقه کنترل سرعت بیرونی: سرعت واقعی موتور را با سرعت مرجع مقایسه میکند و مقدار مرجع جریان گشتاورساز یعنی Iq را تولید میکند.
- حلقههای کنترل جریان داخلی: جریانهای Id و Iq را با مقادیر مرجع مقایسه و با استفاده از کنترلکنندههایی مانند PI، ولتاژهای مرجع را تولید میکنند.
سپس با استفاده از تبدیل معکوس Park و Clarke، فرمانهای سهفاز تولید میشوند و در نهایت مدولاسیون PWM یا SVPWM برای کنترل کلیدهای قدرت استفاده میشود.
مزایای FOC:
- کنترل دقیقتر گشتاور در بسیاری از کاربردها
- عملکرد نرمتر موتور
- کاهش ریپل گشتاور
- عملکرد مناسب در محدوده وسیعی از سرعت
- امکان کنترل پیشرفته سرعت و گشتاور
- قابلیت پیادهسازی الگوریتمهای محدودسازی جریان و تضعیف میدان
محدودیتهای FOC:
- پیچیدگی بیشتر الگوریتم کنترلی
- نیاز به پردازش محاسباتی بیشتر
- نیاز به تخمین دقیق موقعیت الکتریکی روتور
- حساسیت عملکرد به پارامترهای موتور و کیفیت اندازهگیری جریان
- نیاز به طراحی و تنظیم دقیق حلقههای کنترلی
FOC میتواند هم بهصورت سنسوردار و هم بدونسنسور پیادهسازی شود؛ بنابراین نباید FOC را الزاماً معادل کنترل سنسوردار در نظر گرفت.
مقایسه روشهای کنترل موتور BLDC
جدول زیر مهمترین روشهای کنترل موتور BLDC را از نظر ویژگیهای عملکردی مقایسه میکند.
| روش کنترل | نیاز به سنسور موقعیت | پیچیدگی | ریپل گشتاور | کاربرد متداول |
|---|---|---|---|---|
| Six-Step سنسوردار | معمولاً دارد | کم | نسبتاً بیشتر | فن، پمپ، ابزارهای عمومی |
| Six-Step بدونسنسور | ندارد | متوسط | نسبتاً بیشتر | فن، پمپ و کاربردهای اقتصادی |
| کنترل سینوسی | بسته به پیادهسازی | متوسط | کمتر از Six-Step در شرایط مناسب | کاربردهای کمصدا و نرم |
| FOC سنسوردار | دارد | زیاد | معمولاً کم | سروو، رباتیک و کنترل دقیق |
| FOC بدونسنسور | ندارد | زیاد | معمولاً کم | محرکههای صنعتی و کاربردهای پیشرفته |
مقادیر کیفی جدول به طراحی موتور، الگوریتم کنترل، تنظیمات درایور و شرایط کاری وابسته هستند و نباید بهعنوان مقادیر ثابت برای تمام موتورها در نظر گرفته شوند.
تفاوت کنترل موتور DC و BLDC چیست؟
تفاوت اصلی در کنترل این دو موتور به نحوه تغییر جهت جریان سیمپیچها مربوط میشود.
در موتور DC جاروبکدار، کموتاتور و جاروبکها بهصورت مکانیکی وظیفه تغییر جهت جریان را انجام میدهند. بنابراین برای کنترل سرعت، معمولاً کافی است ولتاژ متوسط آرمیچر تغییر کند. برای کنترل جهت چرخش نیز میتوان از مدار H-Bridge استفاده کرد.
اما در موتور BLDC، کموتاسیون باید توسط درایور الکترونیکی انجام شود. درایور باید زمان مناسب تحریک فازها را تشخیص دهد و جریان سیمپیچها را مطابق الگوریتم انتخابشده کنترل کند.
جدول مقایسه روش کنترل موتور DC و BLDC
| ویژگی | موتور DC جاروبکدار | موتور BLDC |
|---|---|---|
| کنترل سرعت ساده | تغییر ولتاژ یا PWM | کنترل PWM همراه با کموتاسیون الکترونیکی |
| کنترل جهت | تغییر قطبیت با H-Bridge | تغییر ترتیب کموتاسیون فازها |
| کنترل گشتاور | کنترل جریان آرمیچر | کنترل جریان فازها یا مؤلفه Iq در FOC |
| نیاز به تشخیص موقعیت روتور | معمولاً ندارد | بسته به روش کنترل دارد |
| پیچیدگی درایور | کم تا متوسط | متوسط تا زیاد |
| امکان کنترل پیشرفته | دارد | دارد |
| روش رایج کنترل دقیق | حلقه جریان و سرعت | FOC و حلقههای جریان و سرعت |
نکته مهم: موتور DC نیز با استفاده از فیدبک سرعت و کنترل جریان میتواند کنترل دقیق و پیشرفتهای داشته باشد. بنابراین نمیتوان گفت که BLDC در تمام کاربردها الزاماً کنترل دقیقتری دارد. مزیت اصلی FOC در BLDC، امکان کنترل تفکیکشده مؤلفههای جریان و مدیریت پیشرفته میدان و گشتاور است.
مقایسه مزایا و معایب موتور DC و BLDC
هر یک از این موتورها برای کاربردهای مشخصی مناسب هستند. انتخاب موتور بهتر به شرایط پروژه و اولویتهای طراحی بستگی دارد.
| ویژگی | موتور DC جاروبکدار | موتور BLDC |
|---|---|---|
| سادگی راهاندازی | بسیار خوب | نیازمند درایور |
| هزینه اولیه سیستم | معمولاً کمتر | معمولاً بیشتر |
| نیاز به تعمیر و نگهداری | بیشتر به دلیل جاروبک | معمولاً کمتر |
| طول عمر جاروبک | محدود | جاروبک ندارد |
| سرعتهای بالا | محدودیتهای مکانیکی جاروبک و کموتاتور | معمولاً مناسبتر |
| نویز الکتریکی ناشی از جاروبک | وجود دارد | فاقد نویز ناشی از تماس جاروبک |
| نویز صوتی | وابسته به طراحی | وابسته به طراحی و روش کنترل |
| راندمان | وابسته به طراحی | در بسیاری از کاربردها بالا |
| پیچیدگی درایور | کمتر | بیشتر |
| کنترل سرعت | ساده | نیازمند الگوریتم کموتاسیون |
| کنترل پیشرفته گشتاور | امکانپذیر | امکانپذیر، بهویژه با FOC |
مقایسه راندمان موتور DC و BLDC
راندمان موتور نشان میدهد چه مقدار از انرژی الکتریکی ورودی به توان مکانیکی مفید تبدیل میشود.
بهطور کلی، موتورهای BLDC در بسیاری از کاربردها راندمان بالایی دارند؛ زیرا در آنها تلفات ناشی از تماس جاروبک و کموتاتور وجود ندارد و میتوان طراحی مغناطیسی و حرارتی مناسبی برای آنها انجام داد.
با این حال، راندمان نهایی فقط به نوع موتور وابسته نیست. عواملی مانند مقاومت سیمپیچها، تلفات هسته، تلفات آهنربا، سرعت، بار مکانیکی، کیفیت یاتاقانها و تلفات درایور بر راندمان سیستم تأثیر میگذارند.
بنابراین نمیتوان یک درصد ثابت را برای راندمان تمام موتورهای DC یا BLDC در نظر گرفت. برای مقایسه دقیق، باید منحنی راندمان موتور در محدوده سرعت و گشتاور موردنیاز بررسی شود.
مقایسه طول عمر موتور DC و BLDC
یکی از مهمترین مزایای موتور BLDC، حذف جاروبک و کموتاتور مکانیکی است. در موتور DC جاروبکدار، تماس مداوم جاروبک با کموتاتور باعث ایجاد اصطکاک و استهلاک میشود. در نتیجه، جاروبکها پس از مدتی نیاز به بررسی و تعویض دارند.
در موتور BLDC این قطعات وجود ندارند و به همین دلیل نیاز به نگهداری مرتبط با جاروبک حذف میشود.
با این حال، حذف جاروبک به معنای عمر نامحدود موتور نیست. عواملی مانند کیفیت بلبرینگها، دمای سیمپیچ، کیفیت عایق، شرایط نصب، ارتعاشات مکانیکی، کیفیت آهنرباها و شرایط کاری در طول عمر موتور نقش مهمی دارند.
در نتیجه، در شرایط طراحی و کارکرد مشابه، موتور BLDC معمولاً نیاز کمتری به تعمیر و نگهداری دارد؛ اما برای مقایسه طول عمر واقعی باید مشخصات سازنده و شرایط آزمون هر موتور بررسی شود.
کاربردهای موتور DC و BLDC
هر دو نوع موتور در صنایع مختلف استفاده میشوند؛ اما ویژگیهای آنها باعث شده است که در برخی کاربردها یکی از آنها انتخاب مناسبتری باشد.
کاربردهای موتور DC جاروبکدار
- اسباببازیهای برقی
- مکانیزمهای حرکتی ساده
- پمپهای کوچک
- بالابرها و جکهای الکتریکی
- برخی تجهیزات خودرو
- نوار نقالههای کوچک
- تجهیزات صنعتی با نیاز به کنترل ساده سرعت
یکی از دلایل استفاده از موتور DC جاروبکدار در برخی تجهیزات، سادگی کنترل و هزینه اولیه کمتر آن است.
برای آشنایی بیشتر با یک نمونه کاربردی، مقاله علت استفاده از موتور DC در تردمیل را مطالعه کنید.
کاربردهای موتور BLDC
- فنها و سیستمهای تهویه
- پمپهای صنعتی
- تجهیزات پزشکی
- رباتها و سیستمهای اتوماسیون
- پهپادها و تجهیزات پروازی
- خودروهای برقی
- دوچرخهها و اسکوترهای برقی
- تجهیزات دقیق و سروو درایوها
- ابزارهای برقی قابلحمل
موتور BLDC به دلیل چگالی توان مناسب، عدم وجود جاروبک و قابلیت کنترل الکترونیکی، در بسیاری از سیستمهای مدرن انتخاب مناسبی است.
تفاوت موتور BLDC و PMSM چیست؟
موتورهای BLDC و PMSM هر دو در گروه موتورهای سنکرون آهنربای دائم قرار میگیرند. در هر دو نوع، روتور معمولاً از آهنرباهای دائم تشکیل شده و میدان مغناطیسی استاتور توسط سیمپیچهای سهفاز ایجاد میشود.
تفاوت این دو نامگذاری در کاربرد متداول آنها بیشتر به شکل نیروی ضد محرکه یا Back-EMF و روش کنترل مربوط است.
در کاربرد رایج، موتور BLDC معمولاً دارای Back-EMF ذوزنقهای است و با روش کموتاسیون ششمرحلهای کنترل میشود. در مقابل، موتور PMSM معمولاً Back-EMF سینوسی دارد و با کنترل سینوسی یا FOC راهاندازی میشود.
البته این تفکیک مطلق نیست. موتورهای BLDC نیز میتوانند با الگوریتم FOC کنترل شوند و مرزبندی نامگذاری این دو موتور در منابع و کاربردهای صنعتی همیشه یکسان نیست.
جدول مقایسه موتور BLDC و PMSM
| ویژگی | BLDC در کاربرد متداول | PMSM در کاربرد متداول |
|---|---|---|
| نوع موتور | سنکرون آهنربای دائم | سنکرون آهنربای دائم |
| شکل Back-EMF | معمولاً ذوزنقهای | معمولاً سینوسی |
| روش کنترل رایج | Six-Step | FOC |
| شکل جریان فاز | معمولاً شبهمستطیلی | معمولاً سینوسی |
| ریپل گشتاور | ممکن است بیشتر باشد | معمولاً کمتر در کنترل مناسب |
| پیچیدگی کنترل رایج | کمتر | بیشتر |
| کاربرد | فن، پمپ، تجهیزات عمومی | سروو، رباتیک و محرکههای دقیق |
بنابراین تفاوت BLDC و PMSM را نباید صرفاً بر اساس وجود یا عدم وجود آهنربای دائم یا نوع روتور تعریف کرد؛ زیرا هر دو در اصل از خانواده ماشینهای سنکرون آهنربای دائم هستند.
چگونه موتور و درایور مناسب انتخاب کنیم؟
انتخاب موتور مناسب فقط بر اساس ولتاژ یا توان نامی کافی نیست. برای انتخاب درست باید ابتدا نیازهای مکانیکی و الکتریکی سیستم مشخص شوند.
مهمترین پارامترهایی که باید بررسی شوند عبارتاند از:
- ولتاژ نامی موتور: ولتاژ تغذیه باید با مشخصات موتور و محدوده کاری درایور سازگار باشد.
- سرعت موردنیاز: سرعت نامی و حداکثر سرعت موتور باید متناسب با کاربرد باشد.
- گشتاور موردنیاز: گشتاور دائم و گشتاور لحظهای باید بهدرستی محاسبه شوند.
- جریان موتور: جریان دائم و جریان راهاندازی یا پیک باید در انتخاب درایور لحاظ شوند.
- نوع بار: بار میتواند ثابت، متغیر، اینرسی بالا یا دارای تغییرات سریع گشتاور باشد.
- روش کنترل: باید مشخص شود که کنترل ساده سرعت کافی است یا به کنترل دقیق گشتاور و سرعت نیاز دارید.
- نیاز به فیدبک: در صورت نیاز به کنترل دقیق موقعیت یا سرعت پایین، استفاده از سنسور مناسب ممکن است ضروری باشد.
- شرایط محیطی: دما، رطوبت، گردوغبار، ارتعاش و محدودیتهای نصب باید بررسی شوند.
چه زمانی موتور DC انتخاب کنیم؟
اگر هزینه اولیه پایین، سادگی راهاندازی و کنترل آسان اهمیت بیشتری دارد و محدودیت خاصی برای تعمیر و نگهداری وجود ندارد، موتور DC جاروبکدار میتواند انتخاب مناسبی باشد.
برای کنترل این موتورها میتوان از درایورهای DC با ورودی PWM یا آنالوگ استفاده کرد.
برای مثال، در سایت روبوتمیکرز دو محصول زیر برای کنترل موتورهای DC جاروبکدار ارائه شدهاند:
- درایور موتور DC مدل AMD10: مناسب برای موتورهای DC با ولتاژ ۱۲ تا ۳۶ ولت، جریان دائم ۱۰ آمپر و جریان لحظهای ۲۰ آمپر.
- درایور موتور DC مدل PMD60A: دارای توان نامی ۵۰۰ وات، جریان دائم ۲۰ آمپر و جریان لحظهای ۴۰ آمپر.
توجه داشته باشید که این دو محصول برای موتورهای DC جاروبکدار هستند و نباید بهعنوان درایور موتور BLDC استفاده شوند.
چه زمانی موتور BLDC انتخاب کنیم؟
اگر به راندمان بالا، استهلاک مکانیکی کمتر، سرعت بالا، چگالی توان مناسب و قابلیت کنترل پیشرفته نیاز دارید، موتور BLDC میتواند انتخاب مناسبی باشد.
در این حالت باید درایوری انتخاب کنید که از نظر ولتاژ، جریان، تعداد قطبها، روش کموتاسیون و نوع فیدبک با موتور سازگار باشد.
برای مثال، اگر موتور شما دارای سنسور Hall است، درایور باید قابلیت دریافت و پردازش سیگنالهای آن را داشته باشد؛ در حالی که برای موتور بدونسنسور، درایور باید از الگوریتم تخمین موقعیت مناسب پشتیبانی کند.
اگر کنترل دقیق سرعت و گشتاور موردنیاز باشد، استفاده از درایور دارای الگوریتم FOC میتواند گزینه مناسبی باشد.
درایور موتور BLDC چیست و چه وظیفهای دارد؟
درایور موتور BLDC یک مدار الکترونیکی است که وظیفه تأمین و کنترل جریان سهفاز موتور را بر عهده دارد. این مدار معمولاً از یک پل سهفاز شامل شش کلید قدرت تشکیل میشود که با استفاده از آنها، جریان سیمپیچهای موتور کنترل میشود.
درایور موتور BLDC علاوه بر مدار قدرت، شامل بخش کنترل نیز هست. این بخش میتواند از میکروکنترلر، پردازنده دیجیتال سیگنال (DSP) یا مدارهای کنترلی اختصاصی تشکیل شده باشد.
مهمترین وظایف درایور BLDC عبارتاند از:
- تولید توالی مناسب کموتاسیون
- کنترل سرعت موتور
- کنترل جریان و گشتاور
- تشخیص موقعیت روتور در روش سنسوردار یا بدونسنسور
- کنترل راهاندازی و توقف موتور
- محدودسازی جریان و حفاظت در برابر اضافهجریان
- حفاظت در برابر اضافهولتاژ و افت ولتاژ
- حفاظت حرارتی موتور و درایور در صورت پیشبینی این قابلیتها
در انتخاب درایور BLDC باید به حداکثر ولتاژ باس DC، جریان پیوسته و لحظهای، فرکانس PWM، نوع سنسور، روش کنترل و امکانات حفاظتی توجه کرد.
جمعبندی؛ موتور DC بهتر است یا BLDC؟
موتور DC جاروبکدار و موتور BLDC هر دو برای تبدیل انرژی الکتریکی به انرژی مکانیکی استفاده میشوند؛ اما از نظر ساختار، روش کموتاسیون و سیستم کنترل تفاوتهای مهمی دارند.
در موتور DC جاروبکدار، کموتاسیون به کمک جاروبک و کموتاتور انجام میشود و به همین دلیل راهاندازی و کنترل آن سادهتر است. در مقابل، موتور BLDC فاقد جاروبک بوده و کموتاسیون آن توسط درایور الکترونیکی انجام میشود. این ویژگی باعث کاهش استهلاک مرتبط با جاروبک و فراهم شدن امکان استفاده از روشهای کنترلی پیشرفته مانند FOC میشود.
اگر سادگی و هزینه اولیه کمتر اولویت اصلی باشد، موتور DC میتواند انتخاب مناسبی باشد. اما اگر به راندمان بالا، نگهداری کمتر، سرعت بالا یا کنترل پیشرفته نیاز دارید، موتور BLDC گزینه قابلتوجهی است.
در نهایت، انتخاب صحیح به مشخصات واقعی بار، سرعت، گشتاور، شرایط کاری و امکانات درایور بستگی دارد. پیش از خرید موتور یا درایور، بهتر است مشخصات فنی آنها را با نیازهای پروژه مقایسه کنید.
سوالات متداول درباره موتور BLDC و DC
۱. موتور BLDC مخفف چیست؟
BLDC مخفف Brushless DC Motor و به معنای موتور جریان مستقیم بدون جاروبک است. در این موتور، کموتاسیون بهجای جاروبک و کموتاتور مکانیکی، توسط مدار الکترونیکی انجام میشود.
۲. آیا موتور BLDC بدون درایور کار میکند؟
خیر. برای عملکرد صحیح موتور BLDC باید جریان سیمپیچهای استاتور در زمان مناسب تغییر کند. این کار توسط درایور الکترونیکی انجام میشود. اتصال مستقیم موتور BLDC به منبع DC باعث چرخش کنترلشده آن نخواهد شد.
۳. آیا موتور BLDC همان موتور DC است؟
از نظر عملکرد کلی، هر دو میتوانند با منبع DC تغذیه شوند؛ اما از نظر ساختار و روش کموتاسیون متفاوت هستند. موتور DC جاروبکدار دارای جاروبک و کموتاتور مکانیکی است، در حالی که موتور BLDC از کموتاسیون الکترونیکی استفاده میکند.
۴. تفاوت موتور BLDC سنسوردار و بدونسنسور چیست؟
در موتور سنسوردار، موقعیت روتور با استفاده از سنسورهایی مانند Hall اندازهگیری میشود. در موتور بدونسنسور، موقعیت روتور با استفاده از اندازهگیری ولتاژ و جریان و الگوریتمهای تخمین محاسبه میشود.
موتور سنسوردار معمولاً راهاندازی مطمئنتری در سرعت صفر و پایین دارد؛ اما موتور بدونسنسور به دلیل حذف سنسورها، سیمکشی و پیچیدگی مکانیکی کمتری دارد.
۵. کدام موتور راندمان بیشتری دارد؛ BLDC یا DC؟
در بسیاری از کاربردها، موتور BLDC به دلیل حذف تلفات جاروبک و امکان طراحی بهینه، راندمان بالایی دارد. با این حال، راندمان واقعی به طراحی موتور، شرایط کاری، بار و تلفات درایور وابسته است و نمیتوان یک برتری مطلق برای تمام موتورها در نظر گرفت.
۶. آیا موتور BLDC نیاز به تعمیر و نگهداری دارد؟
بله، اما معمولاً نیاز به نگهداری آن کمتر از موتور DC جاروبکدار است. موتور BLDC جاروبک و کموتاتور مکانیکی ندارد، ولی بلبرینگها، سیمپیچها، آهنرباها و اتصالات آن همچنان باید در شرایط مناسب نگهداری شوند.
۷. تفاوت کنترل Six-Step و FOC چیست؟
در کنترل Six-Step، کموتاسیون موتور در شش وضعیت مشخص انجام میشود و معمولاً دو فاز در هر مرحله تحریک میشوند. این روش سادهتر است، اما ممکن است ریپل گشتاور بیشتری ایجاد کند.
در روش FOC، مؤلفههای جریان در دستگاه مختصات چرخان کنترل میشوند. این روش امکان کنترل دقیقتر و نرمتر گشتاور را فراهم میکند، اما به محاسبات و تنظیمات پیچیدهتری نیاز دارد.
۸. آیا میتوان موتور BLDC را با درایور موتور DC کنترل کرد؟
خیر. درایور موتور DC جاروبکدار معمولاً برای کنترل یک موتور با دو ترمینال طراحی شده است؛ اما موتور BLDC به توالی تحریک سهفاز و کموتاسیون الکترونیکی نیاز دارد. بنابراین باید از درایور سازگار با موتور BLDC استفاده شود.
۹. آیا موتور BLDC میتواند در سرعت صفر گشتاور تولید کند؟
بله. در صورت تشخیص صحیح موقعیت روتور و کنترل مناسب جریان، موتور BLDC میتواند در حالت سکون نیز گشتاور تولید کند. این قابلیت در روشهای سنسوردار بهسادگی قابل پیادهسازی است. در روشهای بدونسنسور نیز به الگوریتم تخمین و راهاندازی مناسب نیاز است.
۱۰. آیا موتور BLDC با روش FOC کنترل میشود؟
بله. FOC یکی از روشهای پیشرفته کنترل موتورهای BLDC و PMSM است. با استفاده از این روش میتوان جریانهای موتور را بهگونهای کنترل کرد که گشتاور و میدان مغناطیسی با دقت مناسبی مدیریت شوند.
۱۱. آیا موتور BLDC همان PMSM است؟
هر دو از خانواده موتورهای سنکرون آهنربای دائم هستند. در کاربرد رایج، BLDC معمولاً دارای Back-EMF ذوزنقهای و کنترل Six-Step است، در حالی که PMSM معمولاً با Back-EMF سینوسی و کنترل FOC شناخته میشود. با این حال، این مرزبندی مطلق نیست و موتور BLDC نیز میتواند با FOC کنترل شود.