چگونه دستگاه CNC بسازیم؟
۱۹ آبان ۱۴۰۵موتور BLDC چیست و چه تفاوتی با موتور DC دارد؟
۱۹ آبان ۱۴۰۵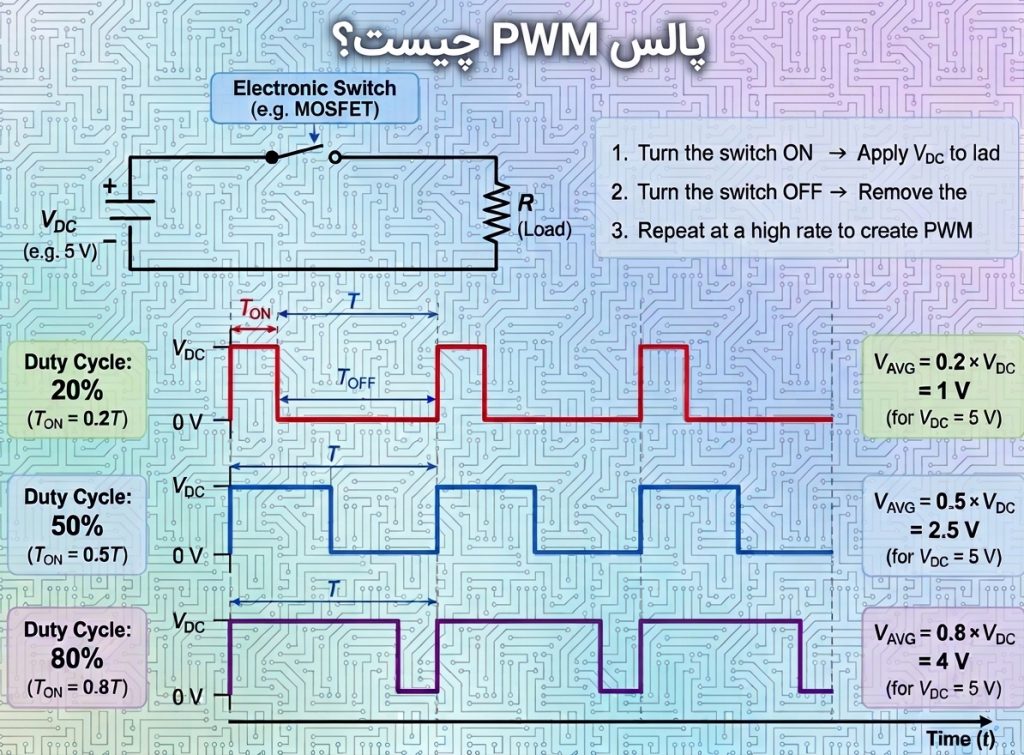
عبارت PWM مخفف Pulse Width Modulation و به معنای «مدولاسیون پهنای پالس» یا «مدولاسیون عرض پالس» است. در این روش، با کنترل زمانهای روشن و خاموش بودن یک منبع تغذیه از طریق یک سوئیچ الکترونیکی، میتوان توان الکتریکی تحویلی به بار را تنظیم کرد. در شکل۱ روش تولید پالس PWM نشان داده شده است.
شکل۱: روش تولید پالس PWM
بهطور کلی، PWM تکنیکی برای کنترل ولتاژ و توان تحویلی به بار است که در آن، با تغییر پهنای پالسها (چرخه کاری)، مقدار متوسط یا مؤثر ولتاژ خروجی کنترل میشود. در واقع، یک سوئیچ الکترونیکی با اتصال و قطع متناوب منبع تغذیه به بار، امکان تنظیم انرژی دریافتی بار را فراهم میکند. برای درک بهتر این موضوع، در شکل۲ روش کنترل مقدار مؤثر ولتاژ خروجی با استفاده از سیگنال PWM نشان داده شده است.
شکل۲: کنترل مقدار موثر ولتاژ توسط پالس PWM
مطابق شکل۲ هنگامی که مقدار سیگنال PWM برابر با یک (منطق HIGH) باشد، سوئیچ الکترونیکی در حالت روشن قرار گرفته و ولتاژ به بار اعمال میشود؛ در نتیجه، مقدار مؤثر ولتاژ خروجی افزایش مییابد. در مقابل، هنگامی که مقدار سیگنال PWM برابر با صفر (منطق LOW) باشد ، سوئیچ خاموش شده و ولتاژ اعمالشده به بار قطع میشود؛ در نتیجه، مقدار مؤثر ولتاژ خروجی کاهش مییابد. برای درک بهتر مفهوم مدولاسیون پهنای پالس و نحوه عملکرد آن، به شکل۳ توجه کنید.
شکل۳: سه نمونه چرخهی کاری(دیوتی سایکل)
همانطور که در شکل۳ مشاهده میکنید، سه نمونه از چرخه کاری (Duty Cycle) برای یک سیگنال PWM نشان داده شده است. برای درک بهتر این مفهوم، فرض کنید یک سیگنال PWM با حداکثر ولتاژ ۵ ولت داشته باشیم. در این صورت، با تغییر چرخه کاری، مقدار متوسط ولتاژ خروجی نیز تغییر میکند. برای مثال، در چرخه کاری ۵۰ درصد، ولتاژ متوسط خروجی برابر با ۲٫۵ ولت، در چرخه کاری ۲۰ درصد برابر با ۱ ولت و در چرخه کاری ۸۰ درصد برابر با ۴ ولت خواهد بود.
یکی از تفاوتهای سیگنال موج مربعی (Square Wave) و سیگنال PWM در چرخه کاری آنهاست. در یک موج مربعی متقارن، زمان قرار گرفتن سیگنال در سطح منطقی یک (HIGH) با زمان قرار گرفتن آن در سطح منطقی صفر (LOW) برابر است؛ بنابراین، چرخه کاری آن همواره ۵۰ درصد است. در مقابل، در سیگنال PWM چرخه کاری میتواند تغییر کند و زمان روشن بودن سیگنال نسبت به زمان خاموش بودن آن قابل تنظیم است.
به عبارت دیگر، موج مربعی متقارن را میتوان حالت خاصی از سیگنال PWM در نظر گرفت که چرخه کاری آن برابر با ۵۰ درصد است.
پارامترهای اصلی سیگنال PWM
برای آشنایی با روش کار PWM ابتدا باید چهار پارامتر تعیین کننده خروجی PWM را مورد بررسی قرار داد. این چهار پارامتر عبارتست از:
- اندازه پالس (Amplitude)
- پریود (Period)
- چرخهی کاری یا دیوتی سایکل(Duty Cycle)
- فرکانس (Frequency)
حال به بررسی این چهار مورد میپردازیم.
اندازه پالس (Amplitude)
اندازهی سیگنال در واقع بیشترین سطح ولتاژ منبع تغذیه مدار در زمانی است که سیگنال در حالت روشن قرار دارد. برای مثال، در شکل۳، چون ولتاژ منبع تغذیه مدار ۲۴ ولت است، لذا در زمان روشن بودن سیگنال، اندازه سیگنال برابر با حداکثر ولتاژ منبع (در اینجا ۲۴ ولت) و در حالت خاموش، صفر خواهد بود. به خاطر داشته باشید که سیگنالهای دیجیتال تنها دو وضعیت روشن (On) و خاموش (Off) داشته و حالت دیگری برای آنها وجود ندارد. بنابراین تا زمانیکه سطح ولتاژ تغذیه مدار ثابت باشد، اندازه سیگنال در وضعیت روشن و برابر ولتاژ تغذیه بوده و تغییر نخواهد کرد. در شکل۳ اندازه پالس (Amplitude) نمایش داده شده است.
شکل۴: نمونه اندازه پالس ۲۴ ولت
پریود (Period)
پریود سیگنال در واقع، زمانی است که شکل موج دوباره تکرار میشود. به بیانی دیگر مجموع زمان روشن و خاموش بودن سیگنال، پریود سیگنال میباشد. در شکل۵ پریود یک سیگنال PWM نشان داده شده است.
شکل۵: پریود یک سیگنال PWM
چرخهی کاری
بخش اصلی PWM، یک سیگنال کنترلی با یک پالس به شکل موج مربعی است، بهطوریکه چرخهی کاری (Duty cycle) پالسها، در هر سیکل، قابل تنظیم است. و اما چرخهی کاری چیست: چرخهی کاری، نسبت مدت High بودن موج مربعی به دورهی تناوب آن است، و بر حسب درصد (%) بیان میشود. چرخهی کاری طبق فرمول زیر بیان میگردد:
به طور مثال چنانچه چرخهی کاری موج مربعی پنجاه درصد باشد، در ۵۰ درصد از هر دورهی تناوب، بار به منبع توان وصل است و در باقی آن، قطع میگردد. در این حالت، مقدار متوسط توان تحویلی به بار، برابر با ۵۰% توان کل منبع خواهد بود. در شکل۶ سه نمونه از سیگنال PWM با چرخهی کاری متفاوت نشان داده شده است.
شکل۶: چند نمونهی سیگنال PWM با چرخه کاری متفاوت
فرکانس (Frequency)
در الکترونیک، تعداد تکرار یک سیکل در مدت زمان یک ثانیه، فرکانس نامیده میشود و با واحد هرتز (Hz) اندازهگیری میشود. در شکل۶ سیگنال به طور کامل ۱۰ بار در زمان یک ثانیه تکرار شده است بنابراین فرکانس قطع و وصل سیگنال ۱۰ هرتز خواهد بود.
شکل۷: فرکانس سیگنال PWM
تفاوت بین چرخه کاری(Duty Cycle) و فرکانس یک سیگنال PWM چیست؟
گاهی ممکن است چرخه کاری (Duty Cycle) و فرکانس یک سیگنال PWM را با یکدیگر اشتباه بگیریم. برای درک تفاوت این دو مفهوم، ابتدا باید با ساختار سیگنال PWM آشنا شویم.
سیگنال PWM یک شکل موج پالسی است که در آن، سیگنال بهصورت متناوب بین دو حالت روشن (ON) و خاموش (OFF) تغییر میکند. مجموع زمان روشن بودن و خاموش بودن سیگنال در هر چرخه، دوره تناوب (Period) نامیده میشود. معکوس دوره تناوب نیز فرکانس (Frequency) است که تعداد دفعات تکرار این چرخه در هر ثانیه را نشان میدهد.
در مقابل، چرخه کاری (Duty Cycle) نسبت زمان روشن بودن سیگنال به کل دوره تناوب است که معمولاً بهصورت درصد بیان میشود. به زبان ساده، فرکانس نشان میدهد که سیگنال PWM با چه سرعتی روشن و خاموش میشود، در حالی که چرخه کاری مشخص میکند سیگنال در هر دوره تناوب چه مدت در حالت ON قرار دارد.
همانطور که گفته شد، فرکانس سیگنال PWM تولیدشده توسط میکروکنترلر، بسته به تنظیمات و کاربرد آن، میتواند مقادیر متفاوتی داشته باشد. برای مثال، در برخی کاربردهای کنترلی ممکن است از فرکانسهایی در حدود ۵۰۰ هرتز استفاده شود؛ در حالی که در تجهیزات الکترونیک قدرت، مانند اینورترها و مبدلهای سوئیچینگ، معمولاً از فرکانسهای بالاتری استفاده میشود. از سوی دیگر، همه کاربردها به فرکانسهای بالا نیاز ندارند. برای مثال، سرووموتورهای متداول RC معمولاً با سیگنال کنترلی دارای دوره تناوب حدود ۲۰ میلیثانیه (معادل فرکانس ۵۰ هرتز) کنترل میشوند. بنابراین، فرکانس سیگنال PWM در بسیاری از میکروکنترلرها، از طریق تنظیمات نرمافزاری و سختافزاری قابل تغییر است.
یک سؤال مهم در این مرحله این است: با ثابت بودن چرخه کاری، تغییر فرکانس چه تأثیری بر عملکرد سیستم دارد؟
از نظر نسبت زمان روشن بودن به کل دوره تناوب، چرخه کاری تغییری نمیکند؛ اما تغییر فرکانس میتواند بر عملکرد واقعی بار تأثیر بگذارد. برای مثال، هنگام کنترل شدت نور LED، اگر فرکانس PWM بیش از حد پایین باشد، چشم انسان ممکن است خاموش و روشن شدن LED را بهصورت سوسو زدن (Flicker) تشخیص دهد. در مقابل، هنگام کنترل موتور، انتخاب فرکانس نامناسب میتواند باعث افزایش ریپل جریان، ایجاد صدای صوتی، کاهش کیفیت کنترل یا افزایش تلفات سوئیچینگ شود. البته اثر دقیق فرکانس به نوع موتور، مدار درایور و مشخصات بار نیز بستگی دارد.
یکی از مهمترین مزایای روش PWM، امکان کنترل توان متوسط تحویلی به بار با تلفات نسبتاً کم است. برای درک بهتر این موضوع، روش کنترل توان با استفاده از یک مقاومت متغیر (پتانسیومتر) را در نظر بگیرید. در این روش، با افزایش مقاومت، بخشی از انرژی الکتریکی در مقاومت تلف شده و به گرما تبدیل میشود.
اما در روش PWM، بهجای محدود کردن پیوسته جریان یا کاهش ولتاژ با استفاده از یک مقاومت، منبع تغذیه در بازههای زمانی مشخص به بار متصل و از آن جدا میشود. به این ترتیب، توان متوسط تحویلی به بار از طریق تغییر چرخه کاری کنترل میشود. از آنجا که کلید الکترونیکی در حالت ایدهآل یا کاملاً روشن است یا کاملاً خاموش، توان تلفشده در آن بسیار ناچیز خواهد بود.
البته در مدارهای واقعی، تلفات ناشی از مقاومت روشن کلید، فرآیندهای روشن و خاموش شدن و مدار راهانداز نیز وجود دارد. با این حال، در صورت طراحی مناسب، روش PWM میتواند در مقایسه با روشهای مقاومتی، بازده انرژی بسیار بالاتری داشته باشد.
مزایای مدولاسیون عرض پالس
- قیمت ساخت آن ارزان است.
- مصرف برق پایینی دارد.
- راندمان بالا تا ۹۰٪ را ارائه می کند.
- سیگنال و نویز را می توان به راحتی جدا کرد.
- ظرفیت انتقال قدرت بالایی دارد.
- میتواند از فرکانس بسیار بالا استفاده کند.
- میزان اتلاف انرژی در کار از طریق گرما کم است.
- تداخل نویز در آن کم است.
- هنگامی که از آن برای تبدیل ولتاژ استفاده میشود، بسیار کارآمد است.
- دامنه و فرکانس را می توان به طور مستقل کنترل کرد.
معایب مدولاسیون عرض پالس
- مدار آن پیچیده است.
- در آن جهش ولتاژ رخ میدهد.
- این سیستم به یک دستگاه نیمههادی با زمانهای کم روشن و خاموش نیاز دارد. از این رو بسیار گران هستند.
- تداخل فرکانس رادیویی در آنها اتفاق میافتد.
- نویز الکترومغناطیسی در آن وجود دارد.
- پهنای باند باید برای ارتباطات زیاد باشد.
- قدرت لحظه ای فرستنده ثابت نیست.
موارد کاربرد
- کنترل دقیق عملگرها و سلونوئیدهای الکتریکی، برای کنترل سرعت موتورهای DC یا کنترل شیرهای پروپرشنال هیدرولیک
- تهیه خروجی سیگنال از سنسورهای موقعیت نظیر سنسور جابجایی حرکت جکها، سنسور جابجایی دریچه گاز و …
- اضافات
- کنترل میزان توان انتقالی به بار
- کنترل تعداد ضربات سوئیچ در مدارات کلیدزنی
- کنترل منابع تغذیه سوئیچینگ
- کنترل توان در آمپلی فایرها
- کنترل سطح روشنایی و تغییر رنگ در مانیتورهای مبتنی بر ال ای دی
- کنترل دور موتورهای الکتریکی
- انتقال دیتا و دهها کاربرد دیگر
خلاصه مطلب
مدولاسیون پهنای پالس (Pulse Width Modulation) که به اختصار PWM نامیده میشود، یک تکنیک پرکاربرد در الکترونیک برای کنترل ولتاژ و توان الکتریکی است. PWM روشی بسیار مؤثر برای تنظیم ولتاژ خروجی و توان تحویلی به بار، با استفاده از یک منبع تغذیه با ولتاژ ثابت است.
در این تکنیک، با استفاده از یک سیگنال دیجیتال و کنترل زمان روشن و خاموش بودن یک سوئیچ الکترونیکی، میتوان مقدار متوسط ولتاژ خروجی را تنظیم کرد. اساس عملکرد PWM بر تکرار سریع فرآیند قطع و وصل منبع تغذیه است؛ بهگونهای که با تغییر پهنای پالسها (چرخه کاری)، مقدار متوسط یا مؤثر ولتاژ خروجی تغییر میکند.
در صورت نیاز، با استفاده از یک فیلتر پایینگذر میتوان سیگنال پالسی PWM را به یک ولتاژ آنالوگ تقریباً پیوسته تبدیل کرد. از این تکنیک در صنایع مختلف، از جمله کنترل سرعت موتورها، تنظیم شدت نور LEDها، کنترل توان گرمکنهای الکتریکی و بسیاری از کاربردهای الکترونیک قدرت استفاده میشود.
برای درک بهتر این مقاله فیلم آموزشی زیر را مشاهده نمایید.